


Опрос
|
реклама
Быстрый переход
Китайские учёные научили робота играть в теннис новым методом обучения
19.03.2026 [14:30],
Владимир Мироненко
Китайские исследователи протестировали новый, гораздо более быстрый и простой метод обучения роботов игре в теннис, который, судя по результатам, можно считать прорывом в машинном обучении и реальном ИИ, сообщил ресурс New Atlas. 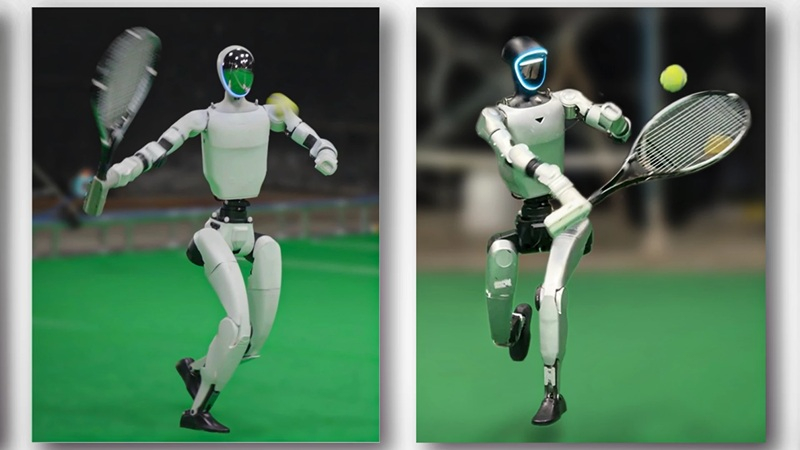
Источник изображений: Zhang et al, Tsinghua university В теннисе, как и в большинстве других видов спорта, технологии захвата движений пока не могут считывать мельчайшие нюансы угла запястья при ударе по мячу, чтобы выполнять его с необходимой точностью. Ситуация на теннисном корте слишком динамична, чтобы использовать дистанционное управление, утверждают исследователи. По словам исследователей, попытки извлечения такой информации из многокамерных видеозаписей с помощью программного обеспечения для обучения ИИ, такого как Vid2Player3D от Nvidia, являются «сложным процессом», который «может потребовать значительных экспертных знаний и инженерных усилий». Вместо этого исследователи разработали систему LATENT, основанную на захвате движений, но только для базовых элементов техники и предназначенную для работы с неполными данными. В ходе текущего эксперимента исследователи использовали данные захвата движений за пять часов, в которых спортсмены демонстрировали «примитивные навыки» игры в теннис: удары справа и слева, боковые перемещения и перекрёстные шаги, выполняемые на площади, составляющей лишь часть стандартного теннисного корта. 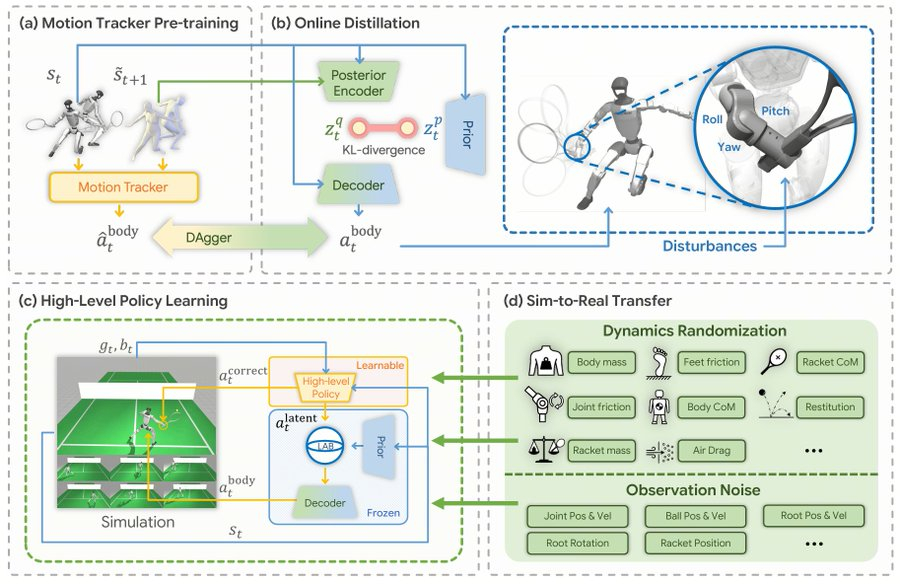 Исследователи обработали эти данные с помощью камер, чтобы создать репертуар человекоподобных «пространств движения», а затем загрузили эти базовые навыки в гуманоидного робота G1 от Unitree, доступного по цене $13,5 тыс. Используя базовые навыки, робот должен был с помощью системы LATENT выполнить поставленную задачу — увидеть приближающийся теннисный мяч и с помощью ракетки перебросить его через сетку: «Успех — это когда мяч приземлится на противоположной стороне корта в пределах площадки, ограниченной белыми линиями». Обладая базовыми навыками ударов по мячу, робот мог экспериментировать со всеми остальными деталями: углами, временем, выбором движений для различных ситуаций и моментами, когда следует выходить за рамки обученных движений. Подавляющая часть обучения проходила с очень высокой скоростью с использованием симуляции. В результате G1 успешно отбивал удары справа примерно в 90 % случаев и удары слева — чуть менее чем в 80 %, причём его движения выглядят ловкими и плавными, как у настоящего теннисиста. Конечно, робот пока не готов к соревновательным матчам, но вместе с тем он добился значительного прогресса в освоении игры. Хотя это не совсем та рутинная, монотонная работа, которую, как ожидается, роботы будут выполнять вместо людей, благодаря разработке китайских исследователей они смогут быстро обучаться управлять своим телом в экстремальных условиях и справляться со сложными и динамичными ситуациями, что будет полезно в более практических задачах. Программное обеспечение LATENT относится к категории open source и доступно на GitHub. Человекоподобный робот UBTech Walker S2 показал ловкость на теннисном корте, сыграв с человеком
05.01.2026 [15:44],
Владимир Фетисов
Китайская компания UBTech Robotics опубликовала видео, демонстрирующее, как гуманоидный робот на теннисном корте отбивает подачи соперника, в роли которого выступает человек. На видео видно, как робот Walker S2 держит ракетку и отбивает мячи, которые с противоположной стороны корта посылает человек. 
Источник изображения: UBTech Robotics / YouTube Хотя ролик, очевидно, смонтирован, в нём хорошо видно, как Walker S2 перемещается по своей стороне корта. Он занимает разные позиции и совершает взмахи ракеткой, которые выглядят достаточно плавными и точными. В одном из моментов робот даже смог выполнить удар с отскока от корта. Любопытно, что рука Walker S2 с ракеткой не имеет пальцев, что особенно заметно ближе к концу 42-секундного ролика и в моменте, где он «даёт пять» человеку, используя вторую руку, на которой пальцы есть. Любой теннисист понимает сложность попадания по движущейся цели размером с кулак. Роботу необходимо отслеживать траекторию движения мяча, одновременно координируя движения ног и рук, чтобы точно отправить мяч обратно через сетку. При этом он должен сохранять баланс, выполняя плавные движения, напоминающие человеческие. Точно неизвестно, функционировал ли Walker S2 в опубликованном видео автономно или им управлял оператор. Ранее UBTech заявляла о возможности коммерческого использования своих роботов и даже публиковала видео, по поводу подлинности которых возникали споры. Однако Foxconn, производственный партнёр Apple, ранее раскрыл более конкретные планы по внедрению человекоподобных роботов на производстве в 2026 году. |
© 1997—2026 3DNews
При цитировании документа ссылка на сайт с указанием автора обязательна. Полное заимствование документа является
нарушением
российского и международного законодательства и возможно только с согласия редакции 3DNews.



 MWC 2018
 2018
 Computex

 IFA 2018







